


APS-M V2.1/OSD V1.2主程式發佈!免費更新...
摘要: 為了讓亞拓多軸機M470/M480L/M690L有更優異飛行性能,與更人性化、更安全的操控飛行,這邊我們不斷創新研發,推出最新的APS-M V2.1與OSD V1.2版本更新,請趕緊準備好您的多軸機! ...
為了讓亞拓多軸機M470/M480L/M690L有更優異飛行性能,與更人性化、更安全的操控飛行,這邊我們不斷創新研發,推出最新的APS-M V2.1與OSD V1.2版本更新,請趕緊準備好您的多軸機,! 前往APS-M更新網頁 前往OSD更新網頁 點我下載APS-M V2.1主程式 點我下載OSD V1.2主程式  APS-M V2.1主程式更新特點: 1.新增自動返航、失控返航、低電壓返航,切飛行模式開關,也可以解除返航,解除返航後,APS-M會以姿態模式/GPS模式飛行。 2.新增自動返航時、失控返航、低電壓返航,飛行模式燈會紅綠燈同時恆亮顯示。 3.新增自動返航、失控返航、低電壓返航的OSD顯示資訊。 4.當遙控器訊號丟失時,APS-M會等待5秒,再執行失控返航。 5.當飛行高度低於Home點時,你如果執行自動返航、或發生失控返航、低電壓返航,多軸機會上升至高於HOME點10公尺位置,再返回HOME點。 6.北京5環禁飛範圍修正。 更新注意事項: 1. 更新APS-M程式前,請務必先移除馬達訊號線,以確保本身及機體安全。 2. Gimbal需同時更新為V2.0版本以上才能搭配使用。 3. APS-M V2.1主程式需搭配APS-M V2.0電腦操作介面使用。 4.APS-M更新完成後,須重新檢查所有設定,與重新執行磁力計校正。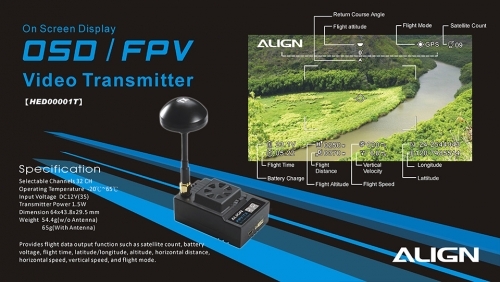 OSD V1.2主程式更新特點: 1.新增自動返航、失控返航、低電壓返航的OSD顯示資訊。 2.新增多軸機姿態角度顯示。 注意事項: 更新程式前,請先拔除APS-M與PCU連接線。 |


發表評論
最新評論
- 引用 archiwu
- 真是太棒了!

不過APS-M 更新第5點,如果飛行高度高於或等於10公尺,是直接水平飛回HOME點後再執行降落嗎?
如果是那就滿危險的...
未來是否可由使用者自行設定高度以適應拍攝環境以策安全!
- 引用 chcujan
- 本帖最後由 chcujan 於 2015-4-14 21:25 編輯
archiwu 發表於 2015-4-14 20:27

真是太棒了!
不過APS-M 更新第5點,如果飛行高度高於或等於10公尺,是直接水平飛回HOME點後再執行降落 ...
之前的版本,當執行自返就是爬升10公尺,再返回Home。
但如果遇到在山上起飛,飛到山谷切自返時,就會遇到無法飛到Home點上方問題。
APS-M V2.1這邊新的自返,會考慮到飛行高度問題,當你多軸機飛到山谷,高度低於Home點(起飛點)時,
切自返,APS-M就會爬升到高於Home點(起飛點)10公尺位置,再飛回Home點。
而當飛行高度都高於Home(起飛點),切自返,那APS-M就會爬升10公尺,再飛回home點。
- 引用 kaku
- 本帖最後由 kaku 於 2015-4-14 21:04 編輯
5.當飛行高度低於HOME點,執行自動返航
怪怪的~
小弟常在山上飛下山谷,
河道上低飛至河床,
桌子上飛到桌子下,
不就都會執行自返?
還是等等飛友的心得看看~


- 引用 kaku
- 本帖最後由 kaku 於 2015-4-14 21:34 編輯
不懂~
字面上的定義不就如此,
有請大師開示................
多看幾次,,,
看懂了...
5.當飛行高度低於Home點時,若執行自動返航、或發生失控返航、及低電壓返航功能時,多軸機會上升至高於HOME點10公尺位置,再返回HOME點。
中文字果然博大精深啊~

- 引用 chcujan
kaku 發表於 2015-4-14 21:16
這點有點打臉的fu,
Align有標榜救援任務的重點,
這下只能向上救援了~
你在飛行低於Home點的高度,APS-M不會自己自返的!!你看錯文字意思了!
必須要切自返,他才會執行自返功能。
而這邊要講的就是,當高度是低於Home點位置時,自返爬升高度就會爬升高於Home點位置10公尺的高度,再飛回Home點。
- 引用 angus82119
- 弱弱問一下
更新OSD V1.2時需要先更新至V1.1嗎
還是可直接從V1.0直接更新呢?感謝
- 引用 batista123
- 感謝分享資訊喔
- 引用 chcujan
angus82119 發表於 2015-4-15 00:32
弱弱問一下
更新OSD V1.2時需要先更新至V1.1嗎
還是可直接從V1.0直接更新呢?感謝 ...
OSD可以直接從V1.0更新至V1.2喔!
- 引用 gn01163786
- 本帖最後由 gn01163786 於 2015-4-15 15:27 編輯
請問此版本有解決"解鎖起飛瞬間傾倒"的問題嗎?
- 引用 chcujan
gn01163786 發表於 2015-4-15 15:21
請問此版本有解決"解鎖起飛瞬間傾倒"的問題嗎?
關於你解鎖會傾倒問題,是不是可以送回給我們檢查看看,我們也想了解問題原因。
機子可以透過模型店或分公司送回,如果方便的話可以PM你的聯絡方式給我,讓我瞭解機子狀況。
- 引用 gn01163786
- 本帖最後由 gn01163786 於 2015-4-15 17:47 編輯
感恩~我先請店家寄回去檢查好了
請問可以連同GPS更換線材一並寄回更換跟檢查嗎?
